

Teraz przedsiębiorstwa produkcyjne zwracają się w stronę inteligentnej produkcji, a wprowadzenie robotów przemysłowych jest wyborem większości ludzi. Typowe zastosowania robotów przemysłowych obejmują spawanie, malowanie, montaż, zbieranie i umieszczanie (np. pakowanie, paletyzacja i SMT), kontrolę i testowanie produktów; Wszystkie prace są wykonywane z wydajnością, trwałością, szybkością i dokładnością. Technologia robotyki przemysłowej szybko się zmienia i na przestrzeni lat dokonuje niesamowitych postępów, od typowych robotów typu pick-and-place po wysoce precyzyjne roboty współpracujące.
Na hali produkcyjnej nie zobaczysz robotów biegających ani skaczących jak roboty Boston Dynamics. Ale przekonasz się, że działają bezbłędnie, uwalniając pracowników od niebezpiecznych, nudnych i powtarzalnych zadań.
Niedawno amerykański Narodowy Instytut Standardów i Technologii zidentyfikował cztery typy robotów najbardziej istotne dla przemysłu wytwórczego: roboty przegubowe, roboty SCARA, roboty kartezjańskie i roboty współpracujące.
pierwszy. Robot przegubowy
Roboty przegubowe to roboty, które mają przegubowy, dwuogniwowy układ podobny do naszych ludzkich ramion. Roboty przegubowe można klasyfikować według liczby posiadanych punktów obrotu, przy czym niektóre urządzenia mają do siedmiu stopni swobody. Mechaniczna złożoność tych jednostek sprawia, że są one stosunkowo drogie i nieco wolniejsze niż inne typy.
Według InteractAnalysis roboty przegubowe pozostają zdecydowanie największym typem robotów. Roboty przegubowe stanowiły 59,6 procent światowych przesyłek w 2019 roku i oczekuje się, że do 2023 roku będą stanowiły 57,5 procent całego rynku.
Zaletą robotów przegubowych jest to, że mogą omijać przeszkody, które blokowałyby inne typy robotów. Urządzenia te są prawdopodobnie najczęściej używanym obecnie typem. Mogą być używane do: przenoszenia, dozowania, pakowania, części i spawania itp.
Drugi. Robot SCARA
Roboty SCARA, poziome wieloprzegubowe roboty z robotami, mogą poruszać się wzdłuż osi x i y, ale ramiona są sztywne w kierunku osi Z i zablokowane w miejscu wzdłuż osi z. Dzięki temu robot SCARA ma selektywną podatność, co ma zalety w niektórych operacjach montażowych, takich jak wkładanie okrągłego kołka w okrągły otwór.
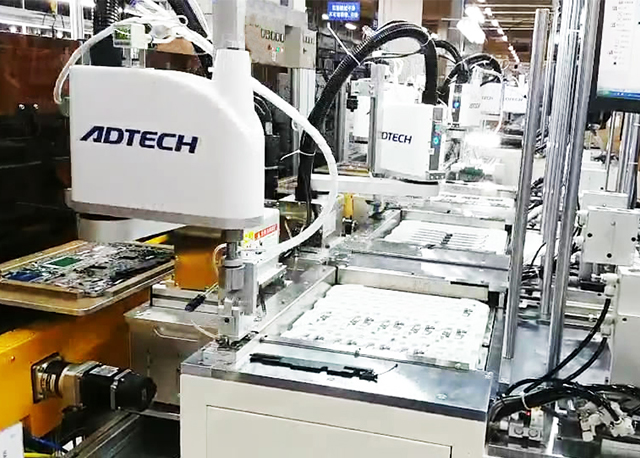
Robot SCARA, fot. ADTECH
Mniejsza swoboda SCARA oznacza mniej silników, prostsze obliczenia sterowania i algorytmy sterowania oraz mniejsze zapotrzebowanie na moc komputera. Jest mniej osi między podstawą a częścią do zbudowania, co oznacza również, że błąd skumulowany jest zmniejszony.
Ważną kwestią w robotyce halowej jest to, jak daleko robot może pracować od piedestału w porównaniu z przestrzenią naziemną zajmowaną przez sam cokół, a SCARA jest pod tym względem bardzo korzystna, ponieważ zwykle zajmuje mniej miejsca na hali produkcyjnej.
Chociaż maszyna SCARA jest stosunkowo ograniczona, ogólnie jest szybszym, tańszym, dokładniejszym i łatwiejszym w sterowaniu robotem.
Trzeci. roboty kartezjańskie
Robot kartezjański, znany również jako robot kartezjański, może poruszać się bezpośrednio wzdłuż trzech osi (długości, szerokości i wysokości). Ze względu na naturalną wytrzymałość tej konstrukcji, może być stosowana przy największych obciążeniach.
Różnica między robotami kartezjańskimi a robotami SCARA polega na możliwości poruszania się po osi Z. W porównaniu z tymi dwoma, reakcja SCARA będzie szybsza, sprzęt będzie stosunkowo czysty, jego jednomiejscowe siedzenie wymaga niewielkiej powierzchni, więc może to być prostszy, niezakłócony sposób instalacji. Z drugiej strony SCARA byłaby droższa niż tradycyjne ramię robota kartezjańskiego, a oprogramowanie sterujące wymagałoby mechanizmu kinematyki odwrotnej do liniowej animacji ruchu. Ponadto roboty kartezjańskie mogą być wykorzystywane do podnoszenia, składania, a nawet dystrybucji materiałów, takich jak kleje.
Czwarty. COBOT (robot współpracujący)
robot współpracujący (w skrócie cobot) to robot zaprojektowany do bliskiej interakcji z ludźmi w przestrzeni co-workingowej. Do 2010 roku większość robotów przemysłowych była projektowana do działania autonomicznego lub z ograniczonym prowadzeniem, więc nie muszą się martwić o bliską interakcję z człowiekiem, a ich działania nie muszą martwić się o bezpieczeństwo ludzi wokół nich, a wszystko to to cechy, które roboty współpracujące muszą wziąć pod uwagę.
Zgodnie z opisem Międzynarodowej Federacji Robotyki (IFR), współpracujące roboty przemysłowe (COBOTS) są zaprojektowane do współpracy z ludźmi w celu wykonywania zadań w przemyśle. Według IFR współpraca ta odbywa się na czterech poziomach:
Oddzielne jednostki: ludzie i roboty pracują w pobliżu, ale w oddzielnych fizycznych obszarach roboczych. Brak interakcji człowiek-komputer lub synchronizacji.
Współpraca sekwencyjna: Istnieją pewne punkty przecięcia między obszarami roboczymi ludzi i robotów. Jednak akcja jednego uczestnika rozpoczyna się dopiero po zakończeniu akcji drugiego uczestnika.
Współpraca: Ludzie i pracownicy pracujący razem.
Responsywna współpraca: Roboty reagują na działania człowieka w czasie rzeczywistym.
Poziomy te przedstawiono poniżej. Zielony obszar reprezentuje obszar roboczy robota, a żółty obszar reprezentuje obszar roboczy pracownika.
Współpraca sekwencyjna jest najbardziej zaawansowanym poziomem powszechnie stosowanym w dzisiejszych fabrykach i musi być realizowana za pomocą wizji maszynowej i sztucznej inteligencji. Ponadto styczne gałęzie robotów współpracujących to roboty używane w zastosowaniach chirurgicznych, takich jak pierwsza zrobotyzowana operacja oka przeprowadzona w 2016 r. Być może najbardziej znanym z nich jest zrobotyzowany system chirurgiczny daVinci firmy Intuitive Surgical, który, choć pozornie pasował, nie został zdefiniowany jako cobotic przez jego twórców. Każdy ruch robota jest kontrolowany przez chirurga, ale z precyzją, do której nie zbliży się żadna ludzka ręka.
Dzięki sterowaniu robotem chirurdzy mogą wykonywać mniejsze nacięcia, ograniczając inwazyjne procedury i przyspieszając rekonwalescencję pacjentów.
Oczywiście ten poziom precyzji i precyzyjnej kontroli silnika można znaleźć w niezliczonych zastosowaniach w środowiskach przemysłowych. Jednak wysoce precyzyjne roboty współpracujące są obecnie zbyt drogie, aby zwykłe zakłady produkcyjne mogły sobie na nie pozwolić.